Zoobot: assemblaggio primo prototipo
Procede lo sviluppo di Zoobot! Il cane con ESP32, kit didattico per le scuole, con sensori e 4 servo.
Nella puntata precedente (salta l’intro): abbiamo visto l’idea, lo scopo didattico del progetto, un po’ di background tecnico, la realizzazione della prima proof of concept, il disegno della pcb, qualche video e mockup grafici.
Nuovo episodio…
[ 15 luglio 2026 ]
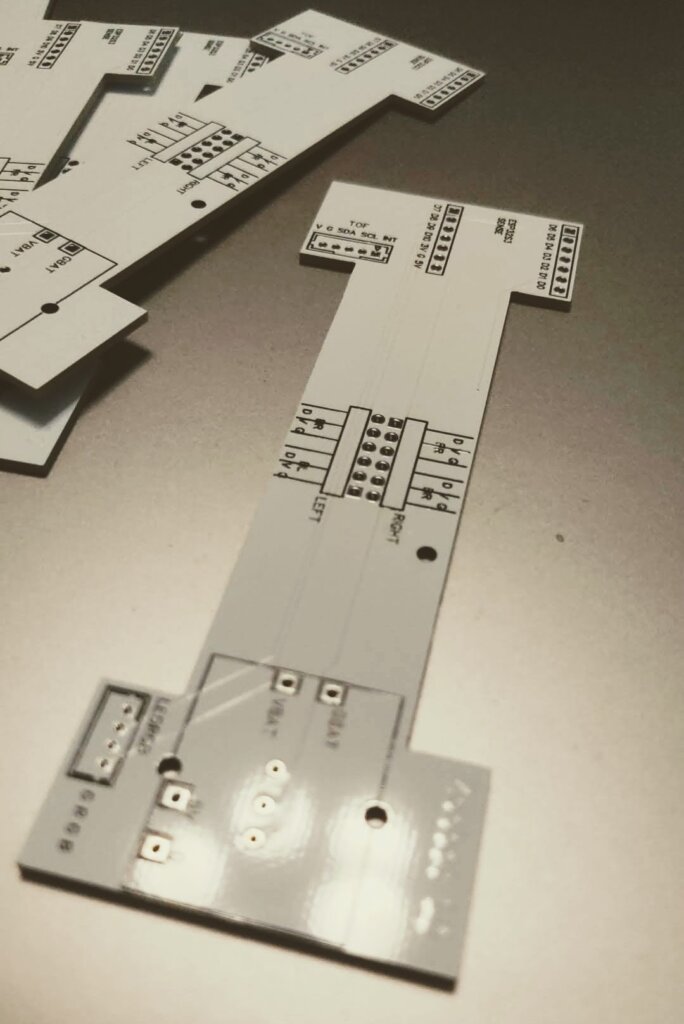
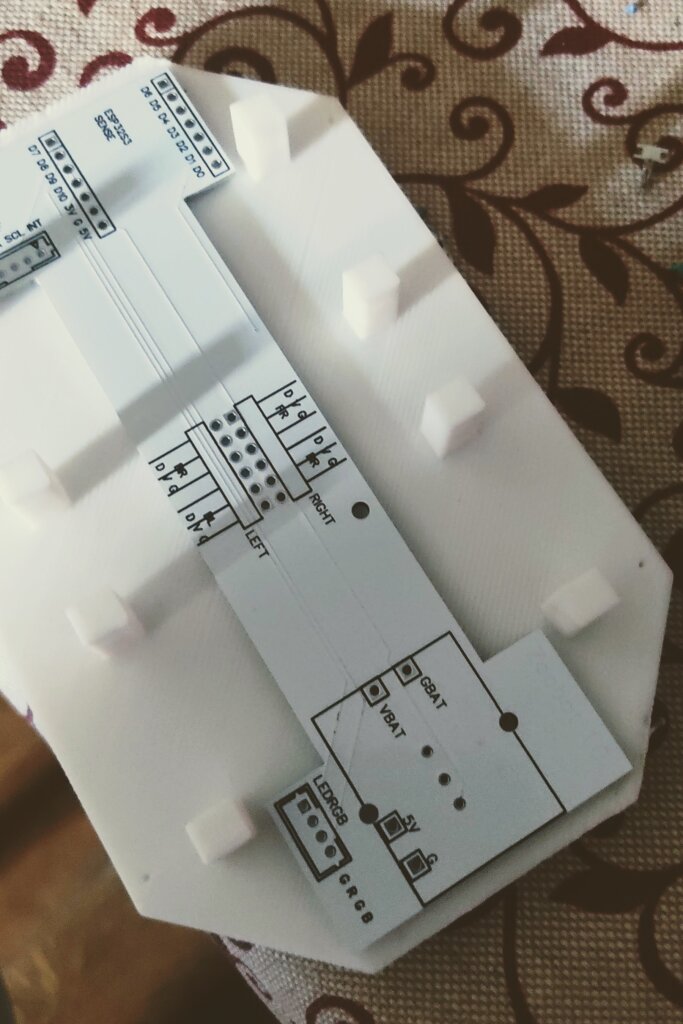
E’ arrivata la PCB, mi sono accorto di alcuni errori ma per fortuna posso ancora usarla.
Ho sbagliato ad indicare una net su un pin e così la luce led RGB funziona male, red e green sono uniti tra loro, così come è può fare meno colori.
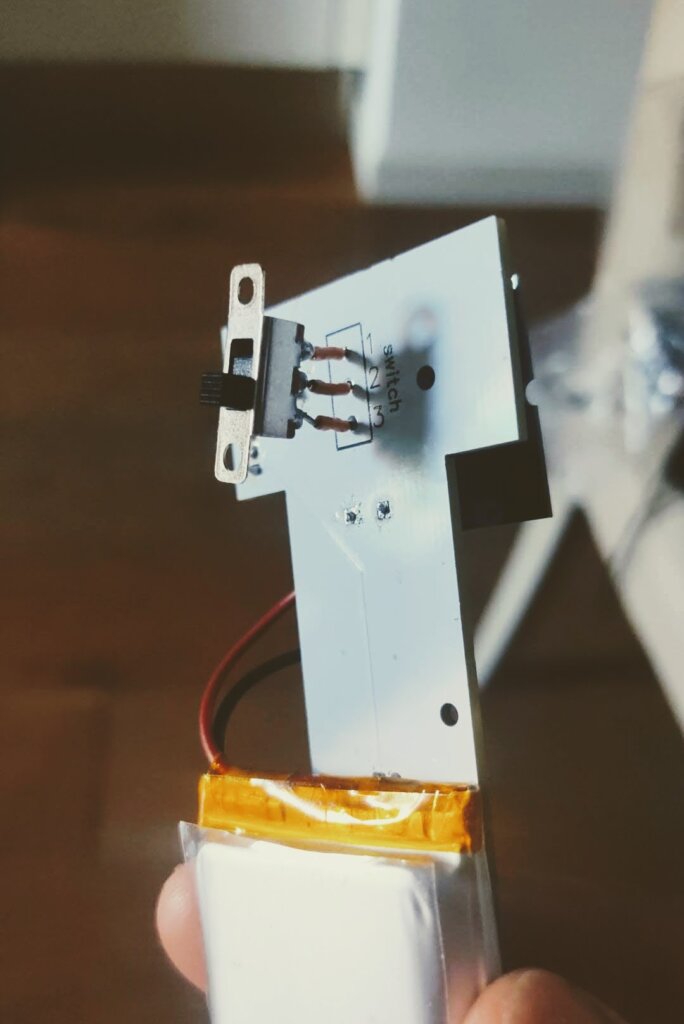
Assemblando Zoobot sulla PCB ho notato che l’interruttore per accenderlo, posto al di sotto, ha i piedini che spuntano fuori di sopra troppo vicini al componente charger, per cui vanno a toccare da qualche parte facendo cortocircuito, l’interruttore è quindi da spostare in una posizione più sicura. Ce la caviamo con un po’ di spessore e colla a caldo!
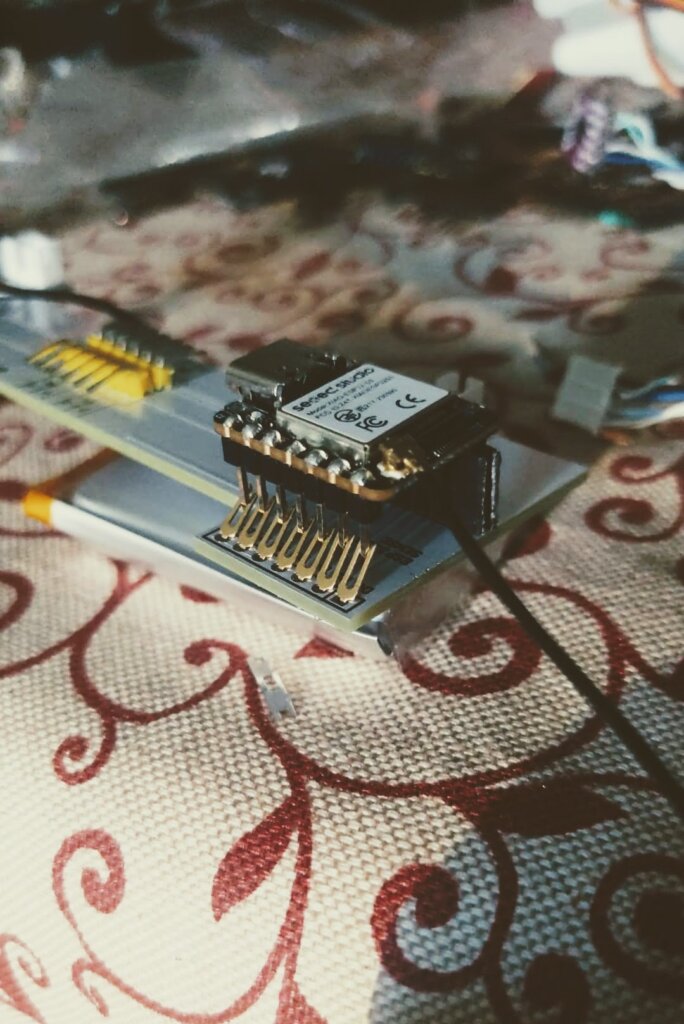
Poi, l’errore più grave, lo slot pensato per la ESP32 ha una footprint diversa, per cui la nostra scheda non entra proprio nell’alloggiamento. Per andare avanti qui tocca saldare almeno parzialmente i piedini della scheda. Eh vabbeh… Pazienza, è un prototipo! Per fare il prossimo dovrò ordinare un’altra ESP32 visto che questa l’ho dovuta saldare.
Per finire, l’occhio-telecamera viene troppo in alto e non entrerà mai nel disegno della testa pensato da Andrea.

[ 16 luglio 2026 ]
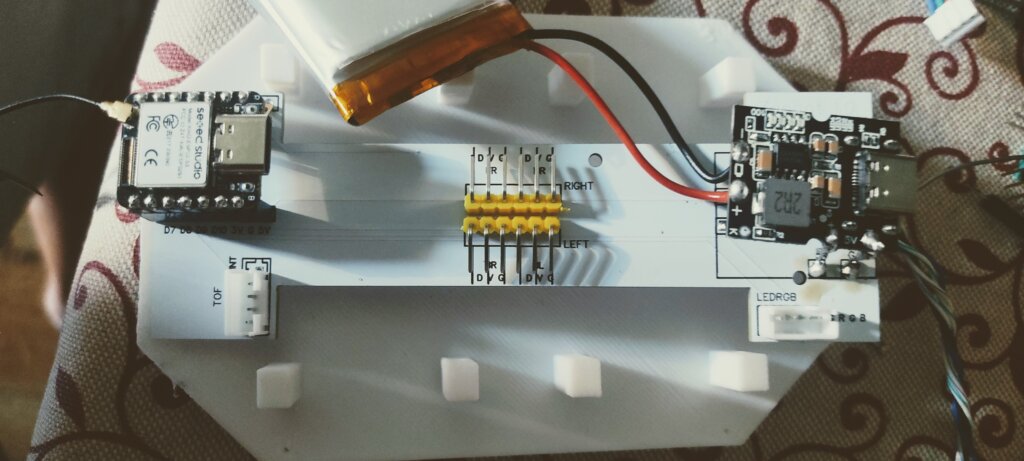
Ho cominciato ad assemblare.
Ho spostato l’ambiente di sviluppo su VS Code per ottimizzare l’integrazione con Claude Code e accelerare lo sviluppo software. Ho tribolato un po’ con la compilazione del codice e l’upload senza usare la IDE di Arduino, ma grazie alla versatilità dell’agente AI ne siamo venuti a capo.
Nota per il kit: tutto il processo andrà un po’ snellito e semplificato per portarlo nel kit finale, dovrà essere possibile compilare e caricare da Arduino IDE classica (questa resta una cosa da affrontare).

[ 01 agosto 2026 ]
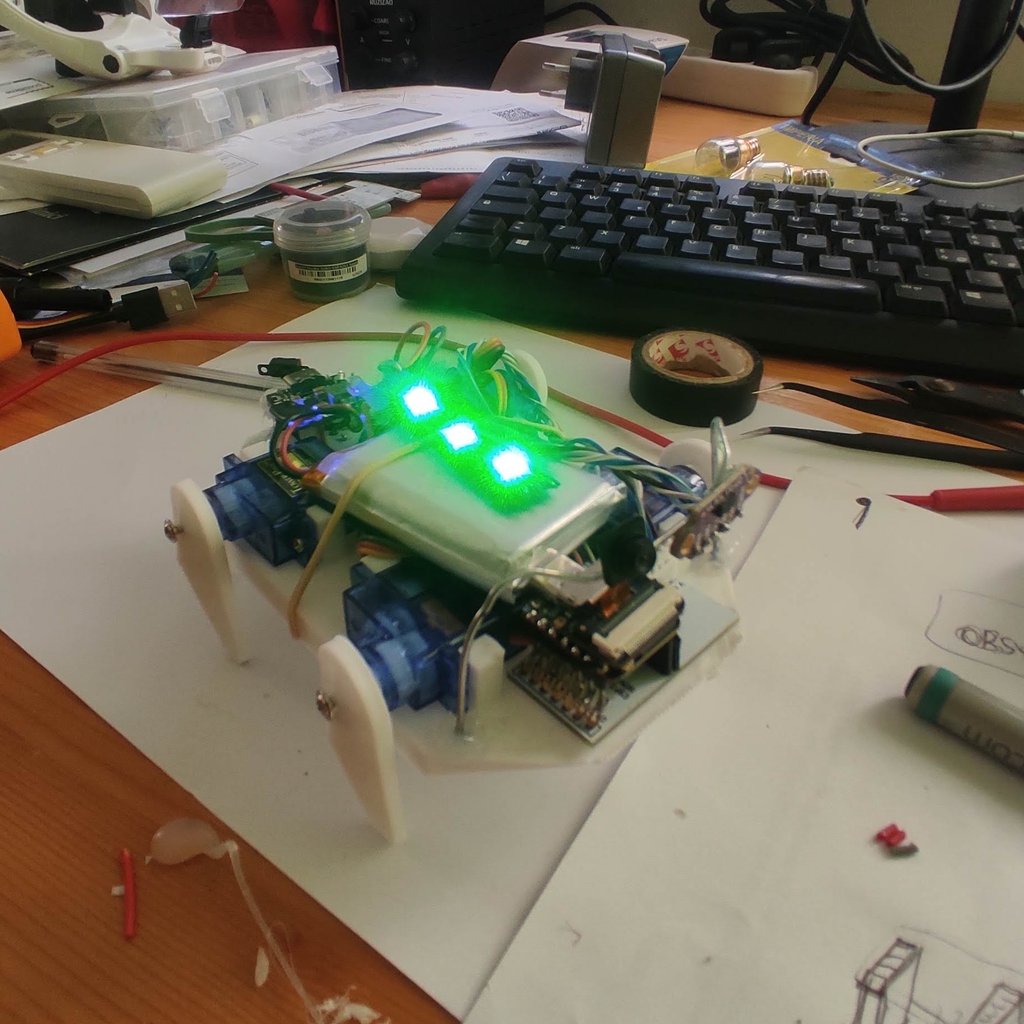
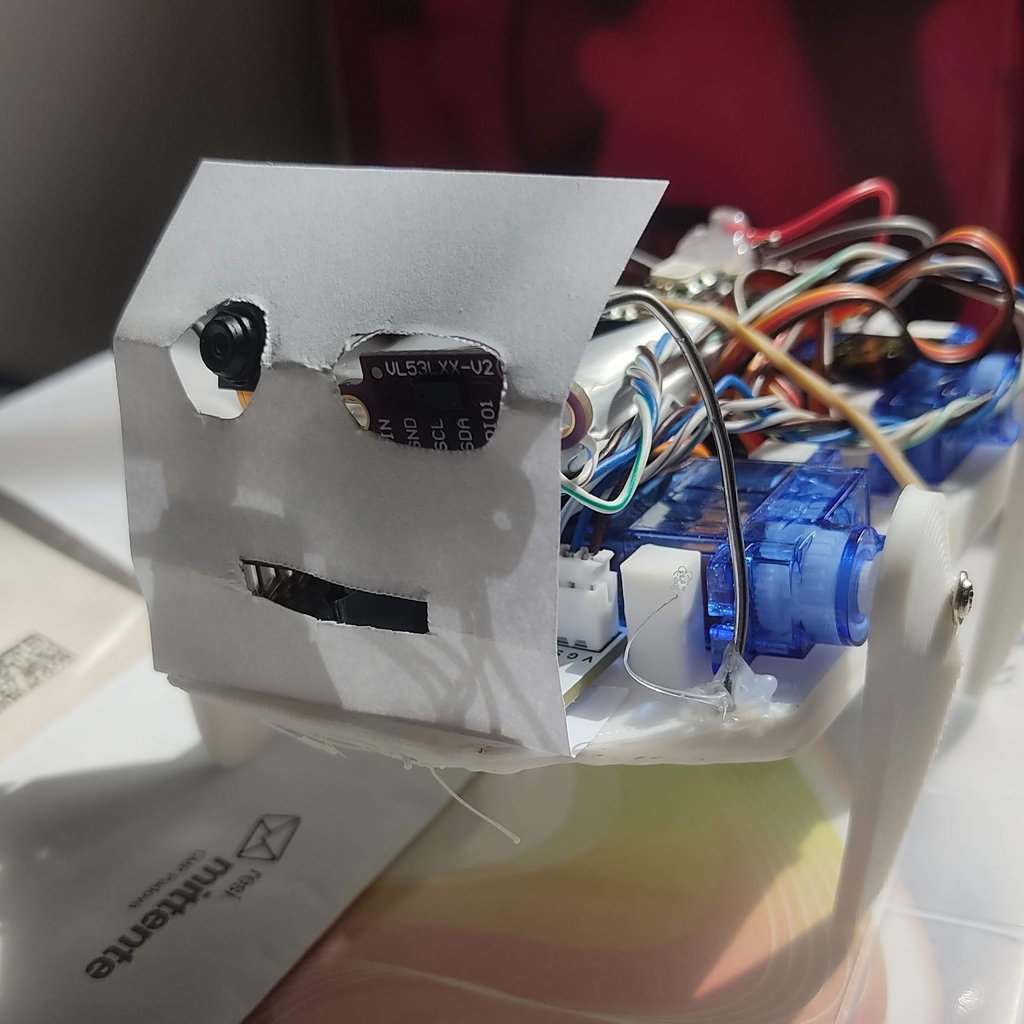
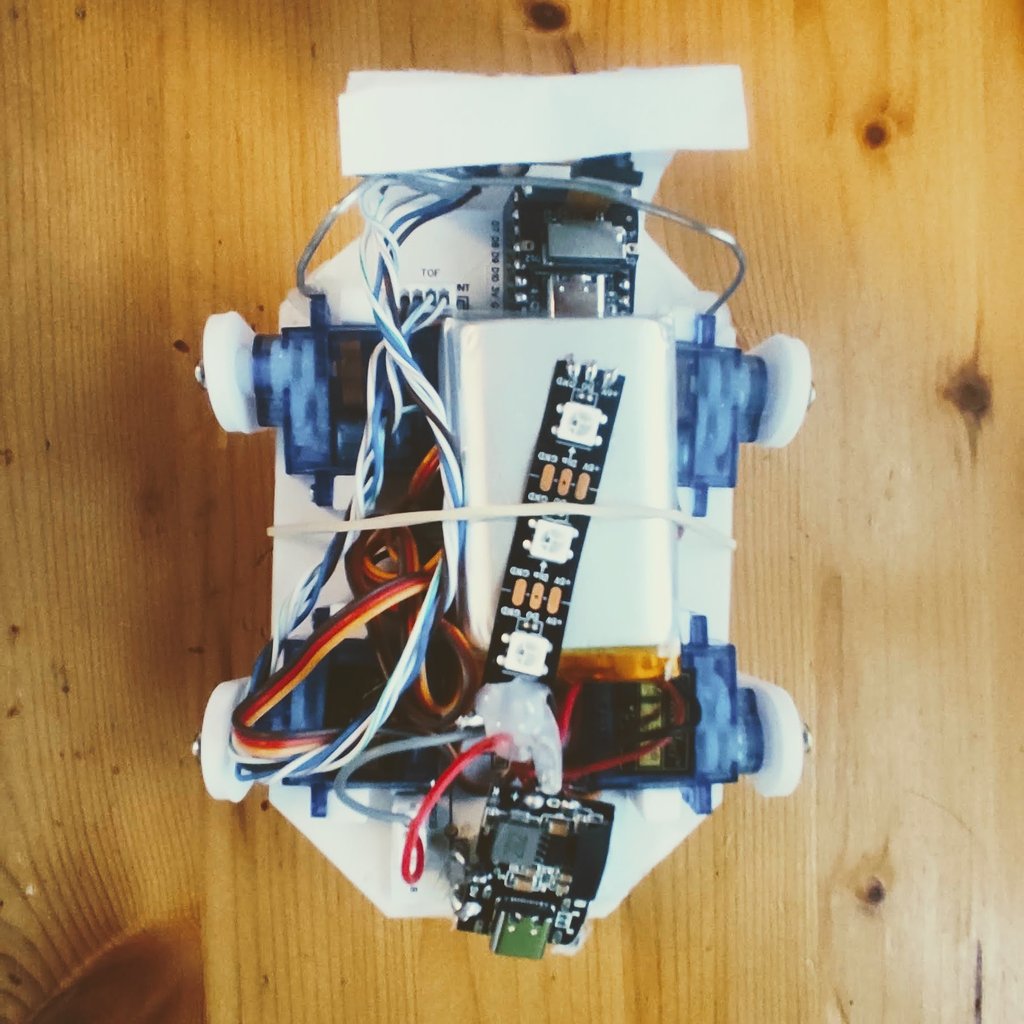
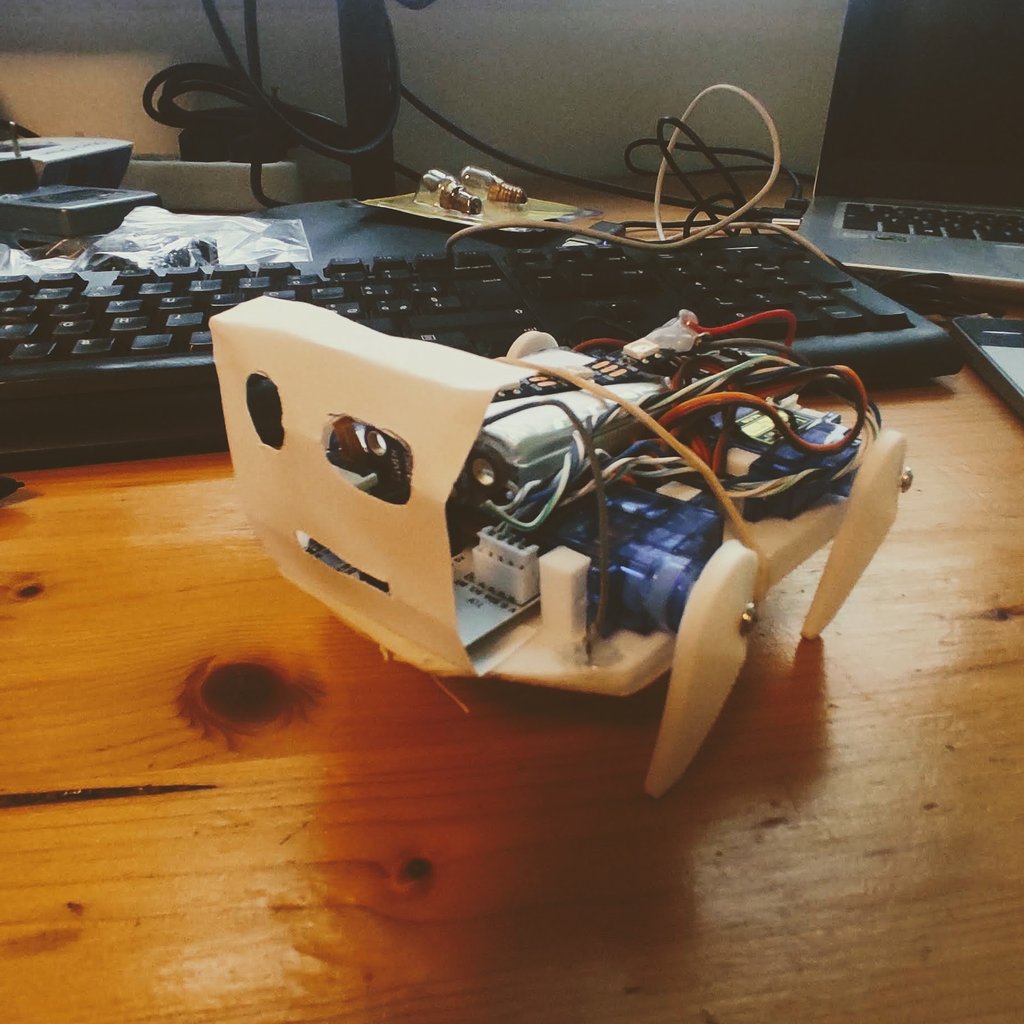
Nonostante gli errori hardware ho completato e verificato l’assemblaggio, dove necessario ci sono collegamenti con fili volanti e saldature puntuali. Tutto questo verrà sistemato con il prossimo prototipo (giuro).
Ricapitolando, ora abbiamo a disposizione:
- telecamera (primo occhio)
- sensore di distanza tof (secondo occhio)
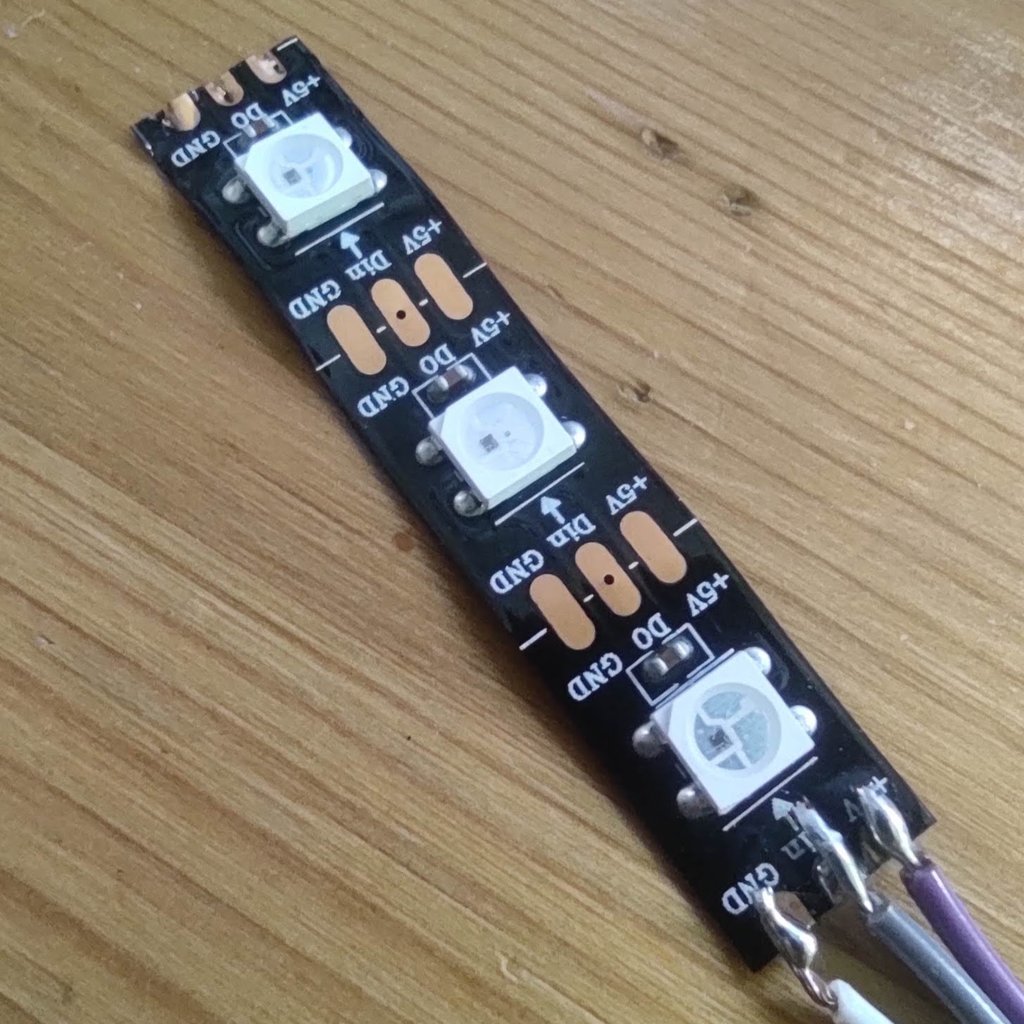
- strip led con 3 luci led ws2812b
- 4 servo motori
…e tutto funziona correttamente!



[ 05 agosto 2026 ]
Per accedere e giocare con Zoobot, da oggi il modo migliore è tramite wifi in modalità AP. In pratica si apre il cellulare, si cerca Zoobot tra le reti wifi, ci si collega e si atterra sulla pagina per pilotarlo. Mi sembra più stabile e semplice dell’accesso con wifi da configurare con SSID e password.
Sicuramente è più leggero a livello di codice.
[ 07 agosto 2026 ]
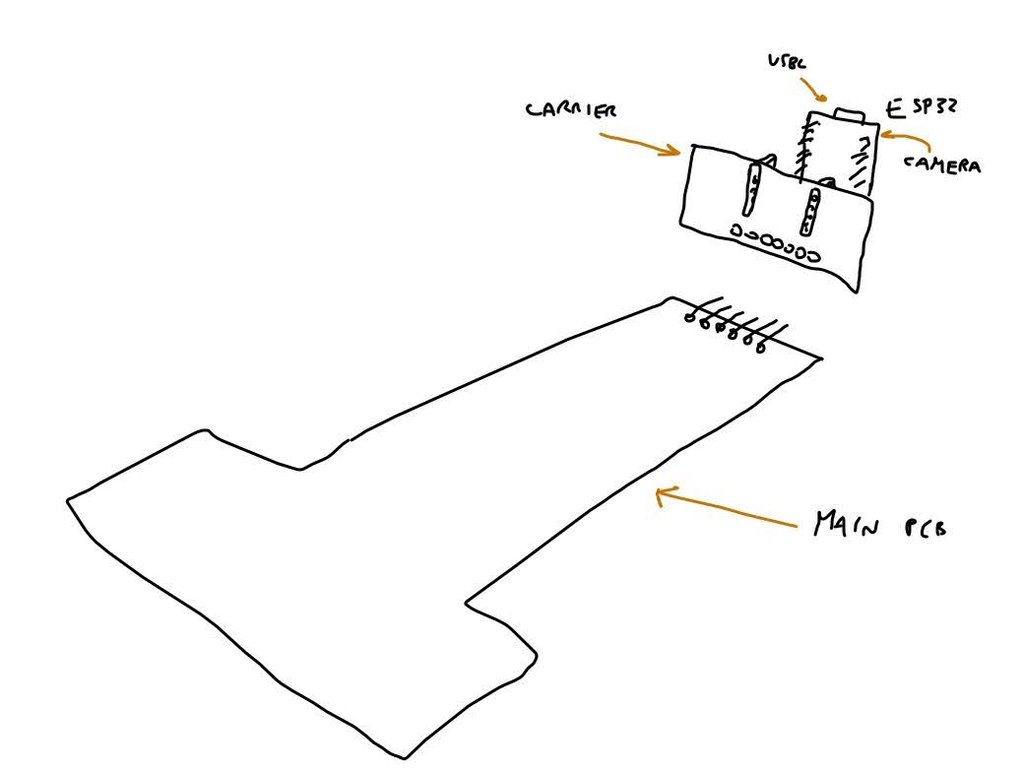
Riunione con Andrea, decidiamo di stravolgere la PCB, ce ne serviranno 2 diverse: una principale per il corpo e una più piccola per la testa con gli alloggiamenti per la ESP32 (il cervello), la telecamera e il sensore (occhi)
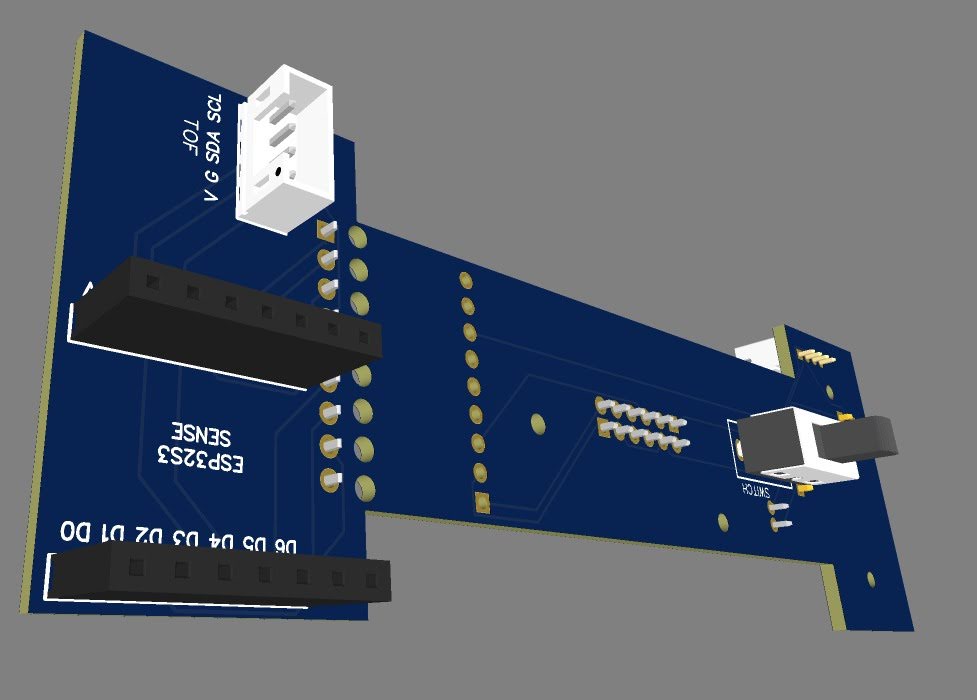
Questa è l’idea spuntata in riunione: le due PCB verranno montate una perpendicolare all’altra, utilizzando i pin a 90°, questo ci permette di abbassare la posizione dell’occhio-telecamera.
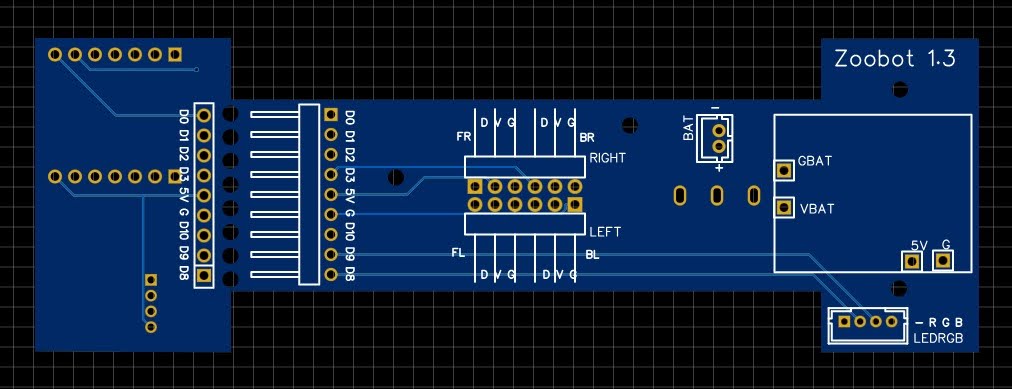
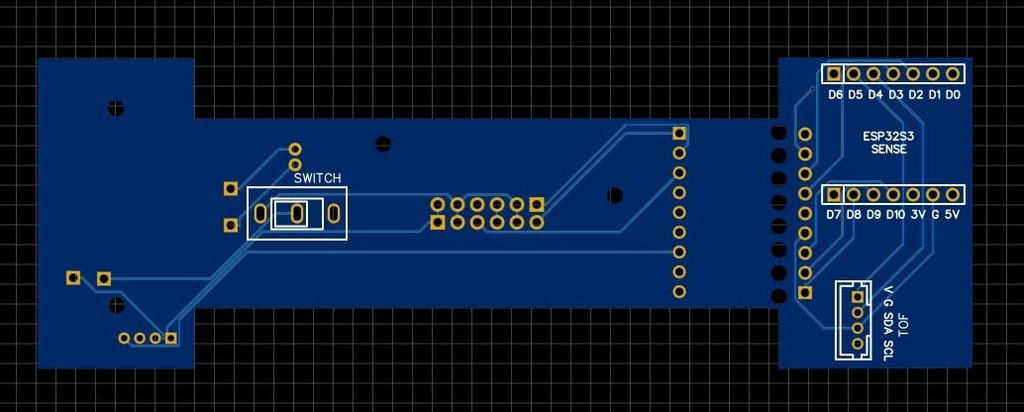
Per risparmiare ed evitare di stampare due schede, le PCB vengono disegnate insieme con una tecnica detta pannellizzazione, in pratica nel disegno si inseriscono delle file di buchi per consentire poi con un taglio di avere due pezzi. In progettazione le reti vanno di conseguenza reinstradate tutte.
[ 26 agosto 2026 ]
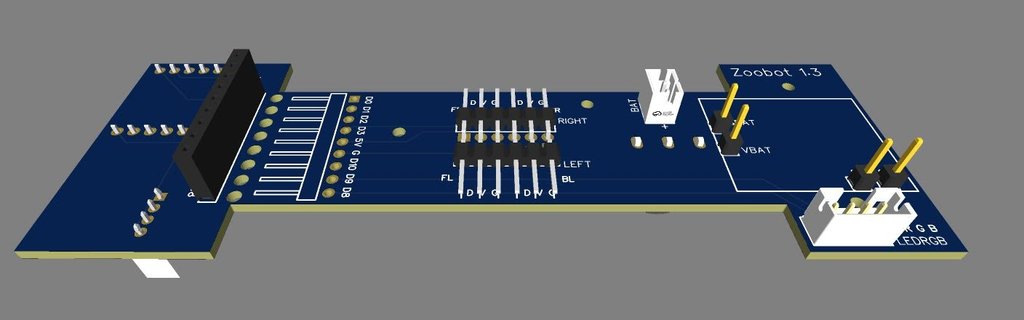
Ho ridisegnato la PCB che ora è costituita da due pannelli.
Ho contattato un produttore di PCB per chiedere collaborazione: “stampa gratis in cambio di link”.
Proposta accettata, ordine fatto.